

چرا خودروهای جدید بدون LiDAR دیگر عقبمانده نیستند؟
رقابت خودروهای هوشمند دیگر بر سر تعداد حسگرها نیست؛ مسئله اصلی، توانایی پردازش و ترکیب دادههای همان حسگرهاست.
کد خبر: ۱۳۹۵۹۱۲
| | 2822 بازدید
به گزارش خبرنگار خودرو تابناک، چند سال پیش کافی بود روی سقف یک خودرو یک حسگر بزرگ LiDAR دیده شود تا تقریباً همه آن را بهعنوان یک خودروی پیشرفته و هوشمند بشناسند. در نمایشگاههای خودرو، همین قطعه بیشتر از هر چیز دیگری جلب توجه میکرد و شرکتها نیز از آن بهعنوان یکی از مهمترین نشانههای ورود محصولشان به عصر رانندگی خودکار استفاده میکردند. اما حالا در میانه دهه ۲۰۲۰، داستان کمی پیچیدهتر شده است. خودروسازان دیگر الزاماً به دنبال این نیستند که هرچه حسگر بیشتر روی خودرو نصب کنند، محصول هوشمندتری داشته باشند.
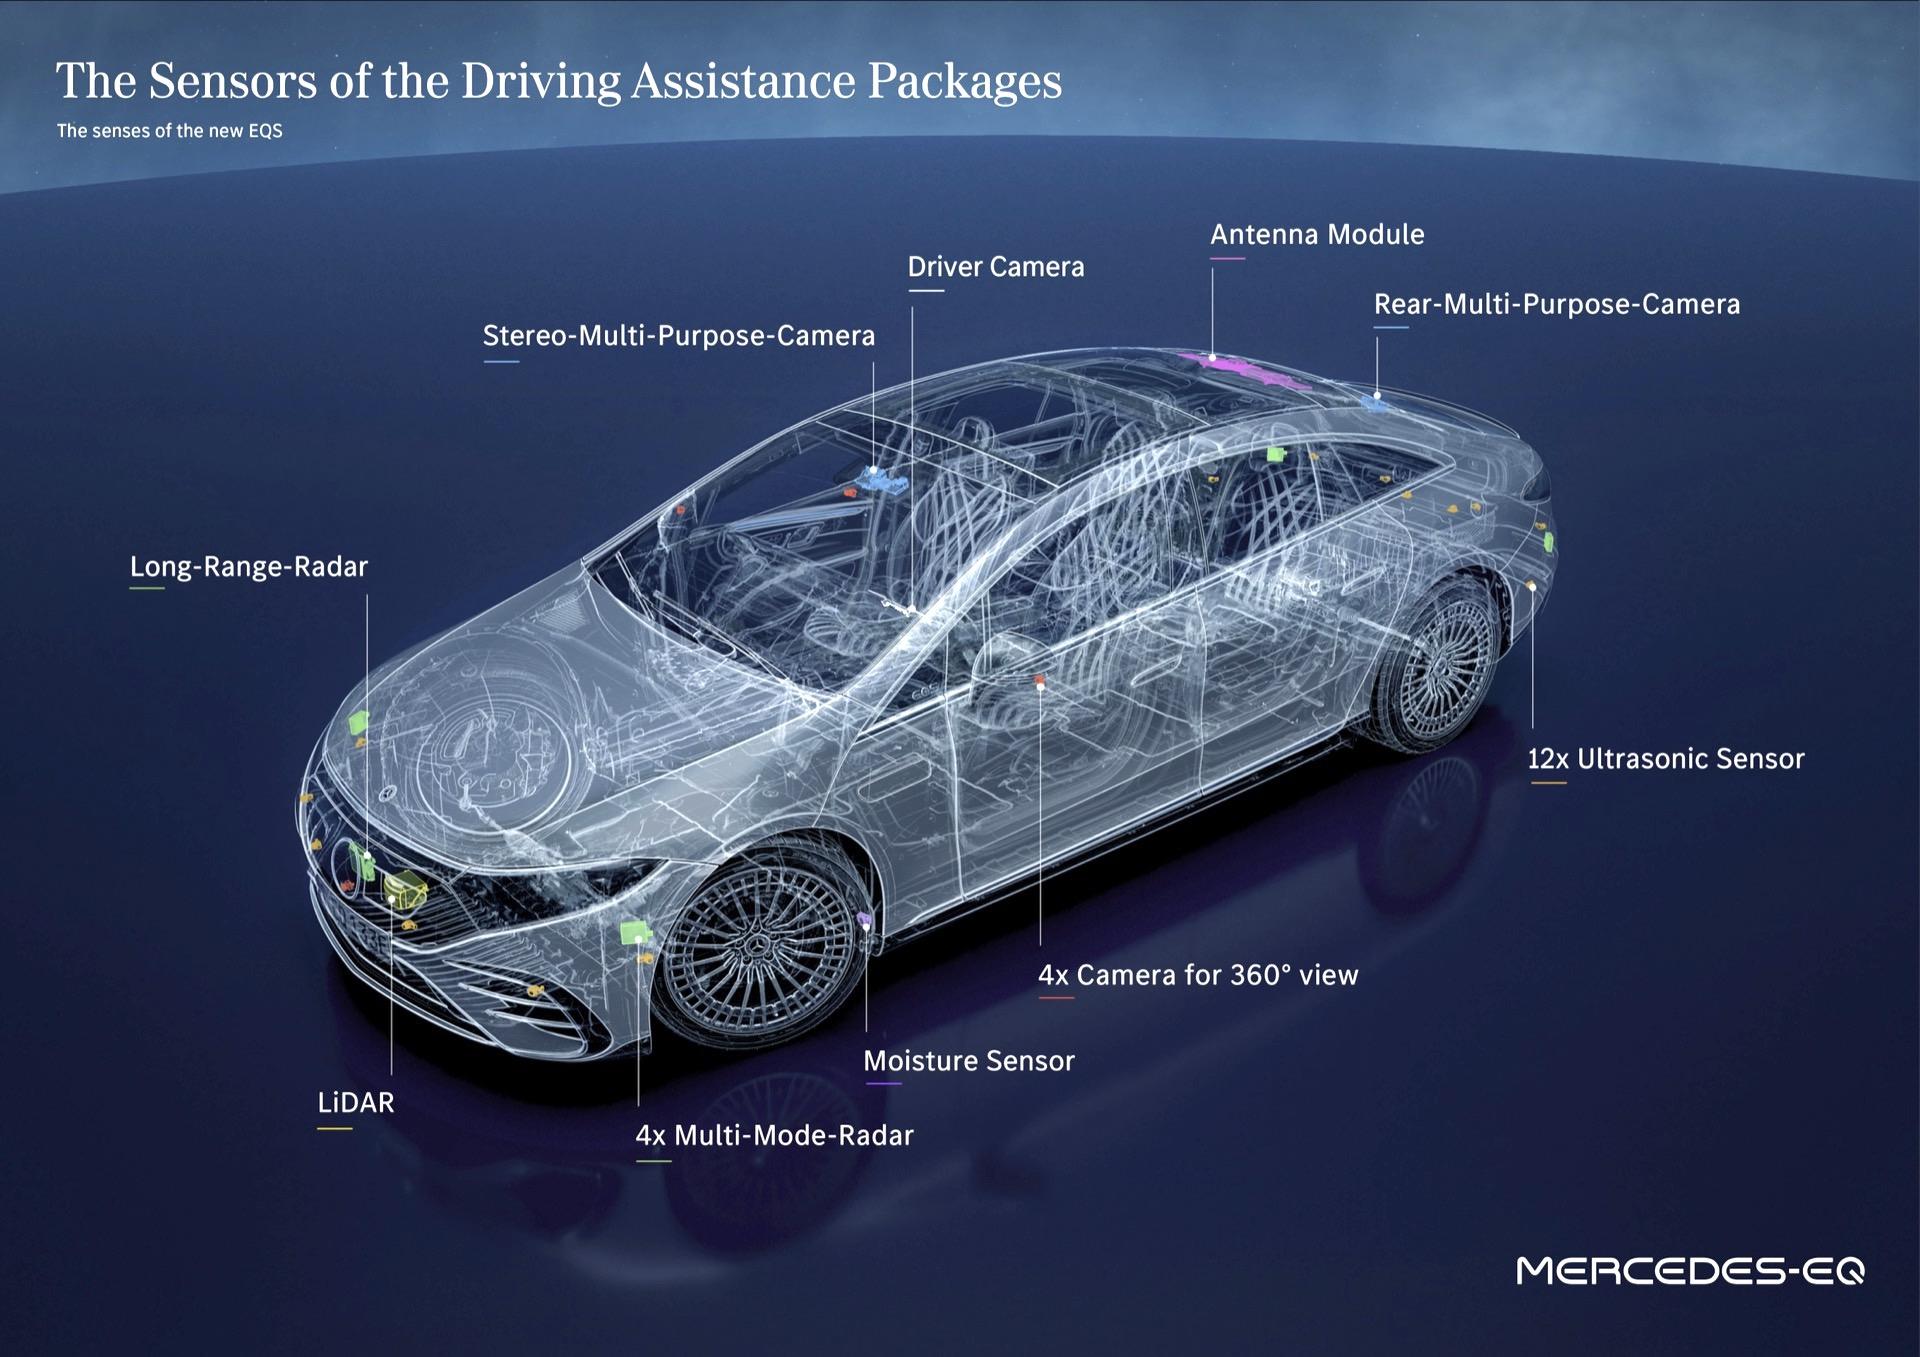
مسئله اصلی به جایی رسیده که مهندسان باید به یک سؤال سختتر جواب بدهند: خودرو دقیقاً با دادهای که از محیط اطرافش دریافت میکند چه کار میکند؟
LiDAR یا حسگر تشخیص و فاصلهیابی با نور، با ارسال پالسهای لیزری و اندازهگیری زمان بازگشت آنها، امکان ساخت یک تصویر سهبعدی از محیط اطراف خودرو را فراهم میکند. این فناوری در تشخیص فاصله و شکل اجسام مزیتهای مهمی دارد و به همین دلیل در بسیاری از پروژههای رانندگی خودکار مورد استفاده قرار گرفته است. اما LiDAR تنها راه دیدن جهان برای یک خودرو نیست. دوربینها، رادارهای موج میلیمتری، حسگرهای اولتراسونیک و حتی اطلاعات نقشه و موقعیتیابی ماهوارهای همگی میتوانند در تصمیمگیری خودرو نقش داشته باشند.
تبلیغات خودرویی معمولاً مسئله را بیش از حد ساده میکنند. وقتی روی بروشور یک خودرو نوشته میشود «دارای LiDAR»، این عبارت بهتنهایی چیزی درباره کیفیت سامانه رانندگی آن خودرو نمیگوید. همانطور که نبود LiDAR نیز بهتنهایی به معنی ضعیف بودن یک سامانه نیست.
وقتی دوربین جای بخشی از حسگرها را میگیرد
یکی از مهمترین تغییرات اخیر، افزایش اعتماد صنعت خودرو به سامانههای مبتنی بر بینایی ماشین است. نمونه قابل توجه آن همکاری مرسدسبنز با شرکت Wayve است که بر توسعه سامانه رانندگی سطح ۲ مبتنی بر دوربین تمرکز دارد. این سیستم قرار نیست خودرو را به یک ربات بدون نیاز به راننده تبدیل کند؛ راننده همچنان مسئول نظارت است، اما خودرو میتواند بخش قابل توجهی از وظایف رانندگی را تحت نظارت انسان انجام دهد.
این اتفاق از یک جهت مهم است: صنعت خودرو دارد به سمت معماریهایی میرود که در آن کیفیت پردازش اطلاعات میتواند به اندازه تعداد حسگرها اهمیت داشته باشد.
دوربین یک مزیت مهم دارد که LiDAR به شکل مستقیم ندارد؛ دوربین تصویر واقعی محیط را میبیند. رنگ چراغ راهنمایی، نوشته تابلو، خطکشی خیابان، علائم رانندگی، نوع خودرو، لباس عابر و حتی برخی ویژگیهای ظاهری یک مانع از طریق تصویر قابل تشخیص هستند. در مقابل، LiDAR در درجه نخست درباره فاصله و هندسه اجسام اطلاعات میدهد.
به همین دلیل خودروهای پیشرفته معمولاً از یک حسگر بهتنهایی استفاده نمیکنند. یک سامانه رانندگی پیشرفته میتواند داده دوربین را با اطلاعات رادار و موقعیت خودرو ترکیب کند. اگر دوربین یک مانع را تشخیص دهد و رادار نیز وجود آن را تأیید کند، سیستم اطمینان بیشتری نسبت به تصمیم خود پیدا میکند.
این مفهوم را در مهندسی خودرو با عنوان Sensor Fusion یا همجوشی حسگرها میشناسیم. ارزش واقعی چنین سامانهای در خود حسگر نیست؛ در الگوریتمی است که دادههای مختلف را کنار هم قرار میدهد.
فرض کنید خودرو در یک بزرگراه در حال حرکت است. دوربین جلو یک خودرو را در فاصله مشخصی تشخیص میدهد. رادار سرعت نسبی آن را اندازه میگیرد و سامانه کنترل پایداری و ترمز نیز آماده اجرای فرمان هستند. اگر فقط دوربین وجود داشته باشد، سیستم یک منبع اطلاعاتی دارد. اگر چند حسگر در کنار هم کار کنند، خودرو میتواند عدم قطعیت تصمیم را کاهش دهد.
البته این به معنی بینیازی کامل از LiDAR نیست. در برخی معماریها، LiDAR همچنان یک لایه ارزشمند از اطلاعات سهبعدی ایجاد میکند. مسئله این است که استفاده از آن باید با هزینه، پیچیدگی، مصرف انرژی، پردازش و شرایط واقعی خودرو توجیه شود.
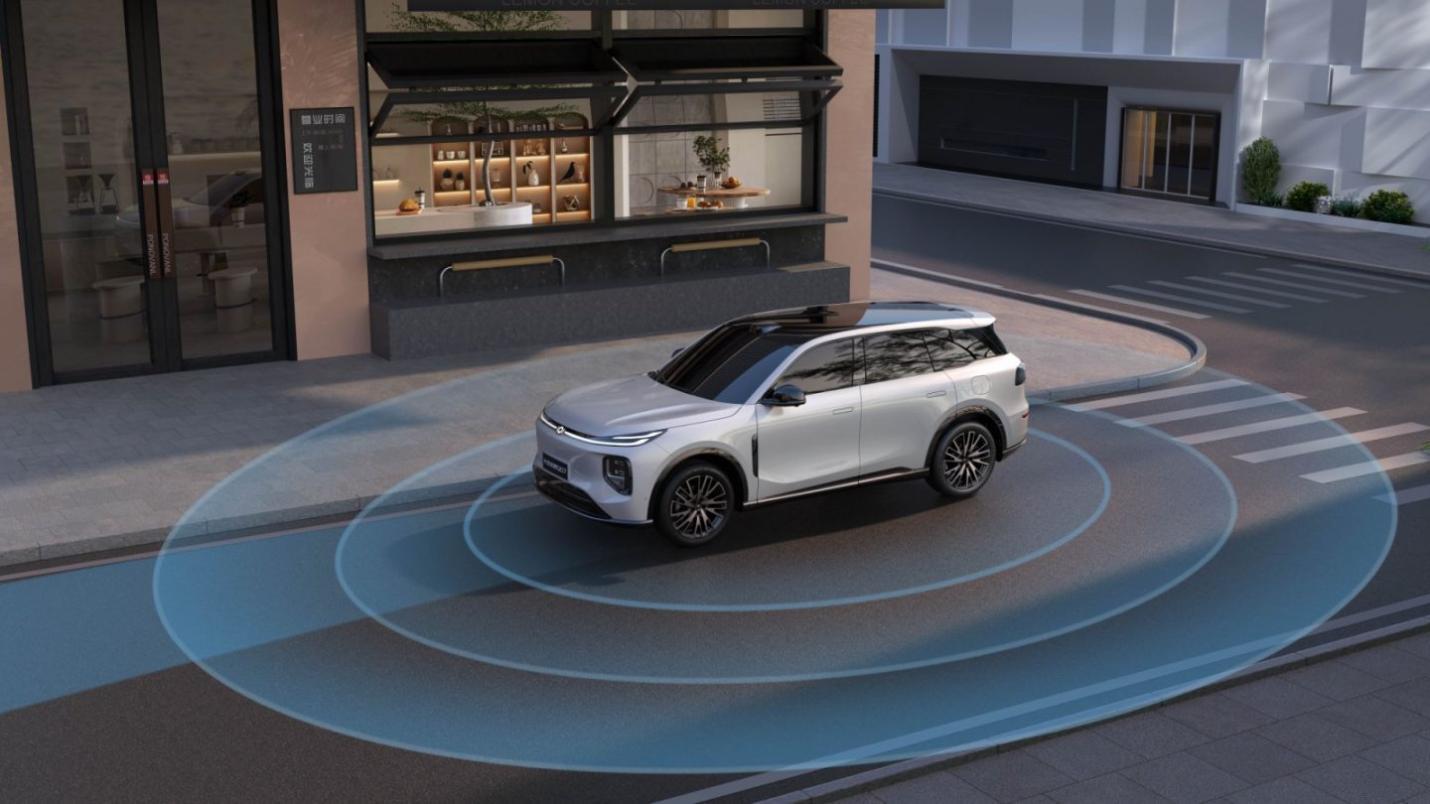
خودروی هوشمند با لیست تجهیزاتش سنجیده نمیشود
این تغییر نگاه برای بازار ایران اهمیت زیادی دارد؛ چون در بازار خودروهای وارداتی، مشخصات ADAS گاهی به شکل یک فهرست بلند از تجهیزات ارائه میشود. خریدار میبیند خودرو دارای کروزکنترل تطبیقی، هشدار خروج از خط، ترمز اضطراری، تشخیص عابر، تشخیص تابلو و دهها قابلیت دیگر است و تصور میکند تمام این سیستمها در هر شرایطی عملکرد یکسانی دارنددر عمل چنین نیست.
کالیبراسیون دوربین، کیفیت رادار، قدرت پردازنده، نرمافزار، نقشه، کیفیت خطکشی جاده، شرایط آبوهوایی و حتی طراحی سپر و شیشه جلو میتوانند عملکرد سیستم را تغییر دهند. دوربینی که پشت شیشه جلو قرار دارد، اگر پس از یک تعویض شیشه بدون کالیبراسیون دقیق به کار خود ادامه دهد، میتواند دادهای تولید کند که برای تصمیمگیری دقیق مناسب نیست.
حتی جای نصب حسگر هم مهم است. راداری که پشت یک قطعه فلزی یا پوشش نامناسب قرار گرفته باشد، عملکردی متفاوت از راداری دارد که دقیقاً طبق طراحی سازنده نصب شده است؛ بنابراین اگر بخواهیم درباره آینده رانندگی خودکار صحبت کنیم، بهتر است مسابقه «LiDAR یا دوربین» را بیش از حد ساده نکنیم. آینده احتمالاً متعلق به خودروهایی است که بتوانند بسته به سطح عملکرد مورد نیاز، مجموعهای از حسگرها را با یک معماری پردازشی هماهنگ کنند.
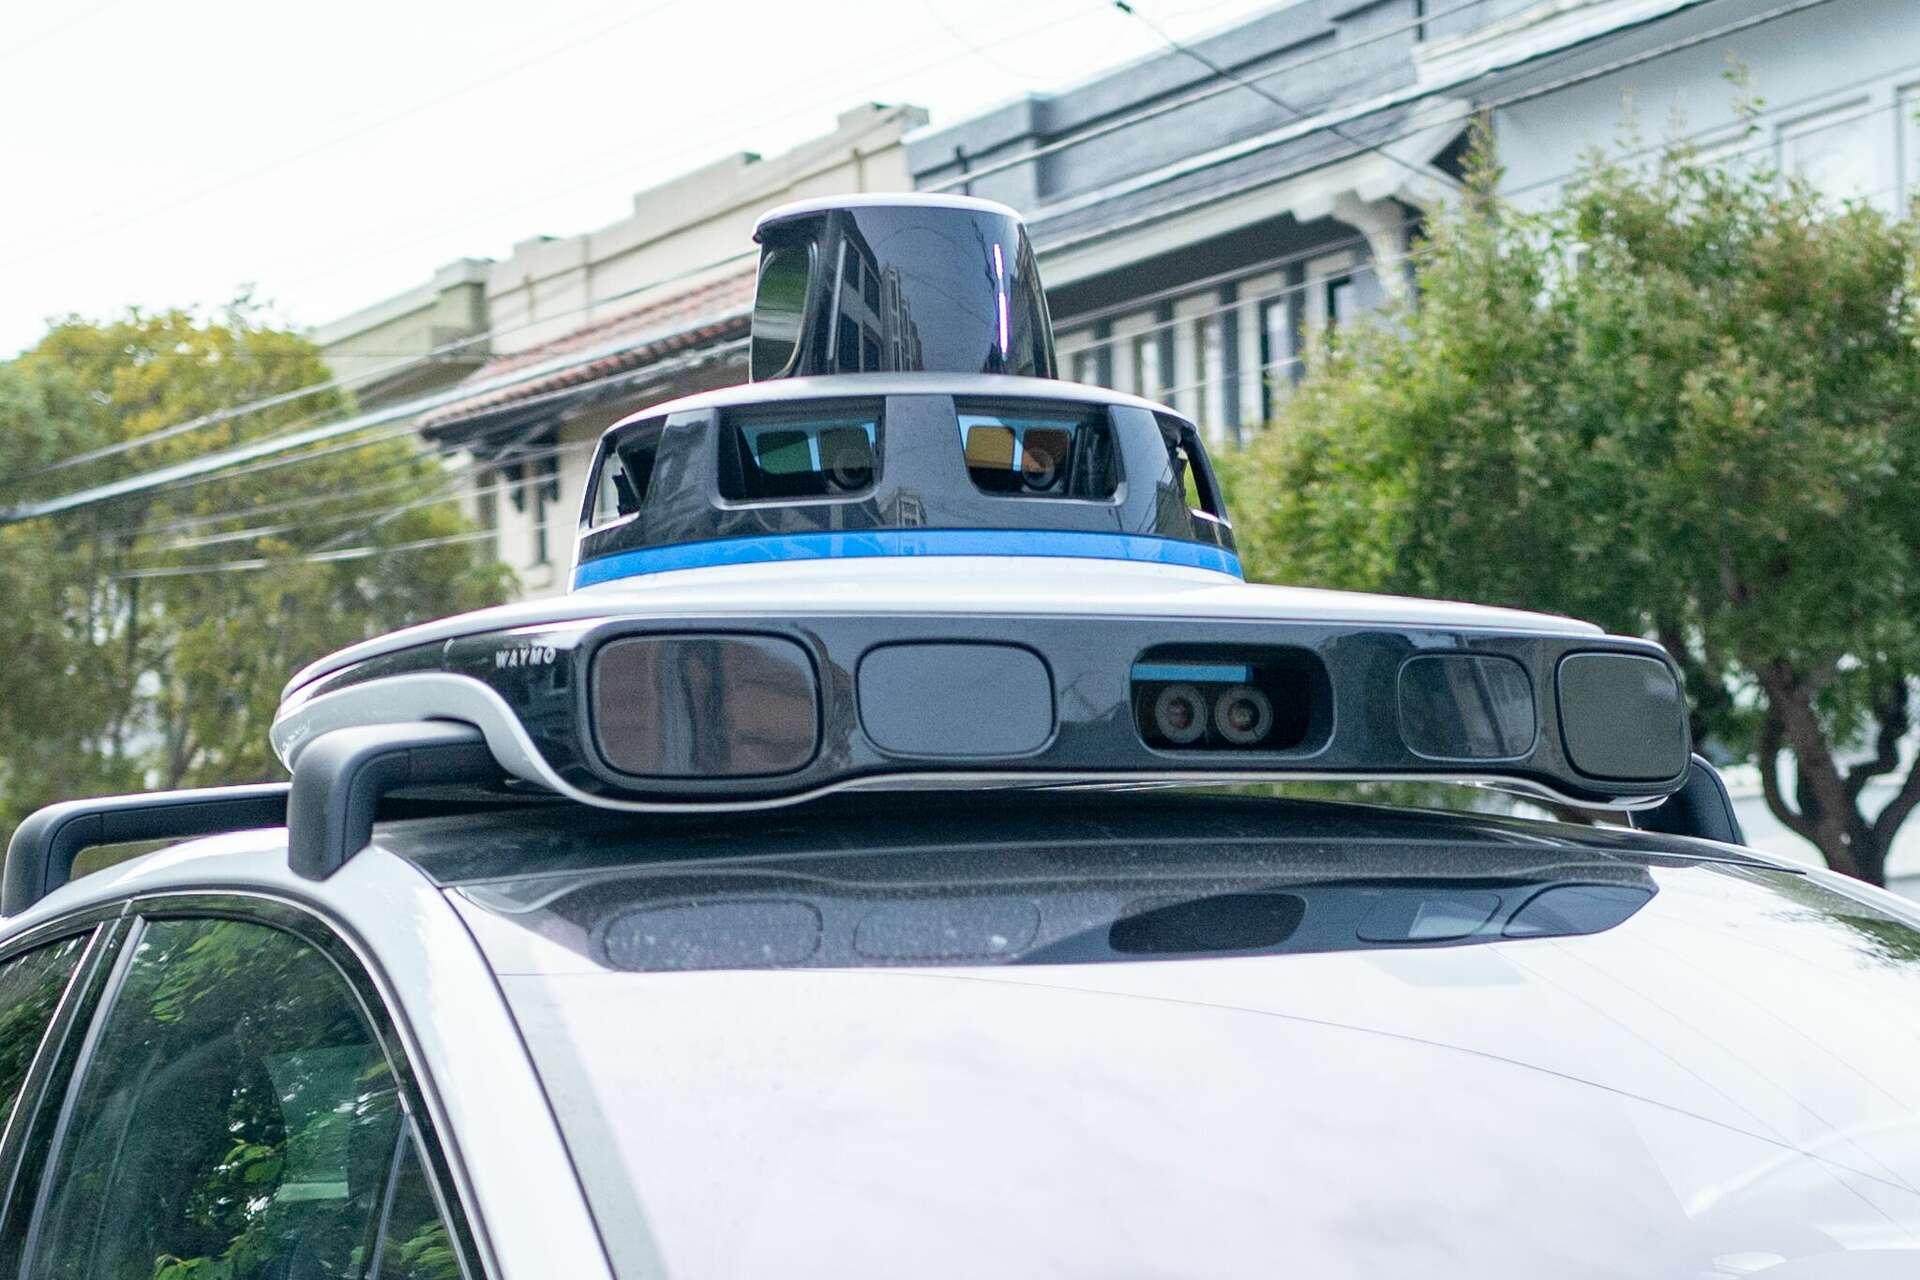
در این میان، مسئله مهمتری هم وجود دارد؛ افزونگی.
خودرو باید بتواند در صورت اختلال یک حسگر، رفتار ایمن و قابل پیشبینی داشته باشد. اگر کل سامانه رانندگی فقط به یک دوربین وابسته باشد، خرابی یا کثیف شدن همان دوربین میتواند مشکلساز شود. اگر سامانه چند منبع مستقل برای تشخیص محیط داشته باشد، امکان ادامه عملکرد محدود یا انتقال کنترل به راننده بیشتر میشود.
به همین دلیل، بحث آینده خودروهای هوشمند صرفاً به این خلاصه نمیشود که کدام شرکت LiDAR دارد و کدام شرکت ندارد. سؤال واقعی این است که معماری الکترونیکی خودرو چگونه طراحی شده، پردازنده چه توانایی دارد، نرمافزار چگونه دادهها را ترکیب میکند و سیستم در لحظهای که یکی از اجزای خود را از دست میدهد چه واکنشی نشان میدهد.
خودروی هوشمند آینده ممکن است از بیرون حتی سادهتر از خودروهای امروزی به نظر برسد. ممکن است خبری از چندین حسگر بزرگ روی سقف نباشد، اما زیر بدنه، شبکهای از دوربینها، رادارها، رایانههای مرکزی و نرمافزارهای پیچیده در حال ساختن تصویری لحظهای از محیط باشند؛ بنابراین LiDAR نه حذف شده و نه الزاماً برنده رقابت است. این حسگر همچنان در بسیاری از معماریها ارزش فنی بالایی دارد. اما صنعت خودرو یک درس مهم گرفته است: هوشمندی خودرو از قیمت حسگرها نمیآید؛ از کیفیت تصمیمی میآید که خودرو بر اساس دادههای آنها میگیرد.


گزارش خطا
نظرسنجی
با کدام نرخ بنزین موافقید؟